

科技日报记者 李均
近日,清华大学、无问芯穹与智元联合提出群体经验学习(CEL)新范式,并在96台真实机器人组成的集群中完成规模化验证。通过共享和积累经验,机器人群体能够在持续实践中共同提升能力,为推动机器人的自主进化和规模化应用提供新技术路径。
真实场景的测验进一步验证了CEL的学习效果。
实验场景中既有家庭服务也有工业生产,具体包括插花、叠衣服、手机充电、凳子组装、手机包装五项任务。结果显示:两台没参加过训练的机器人做了600次测试,只失败了15次,总体成功率97.5%,而且五项任务的成功率,全部超过了6名人类操作员的平均水平。
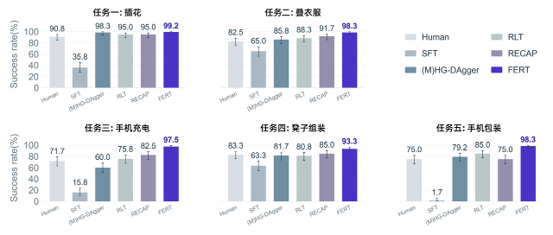
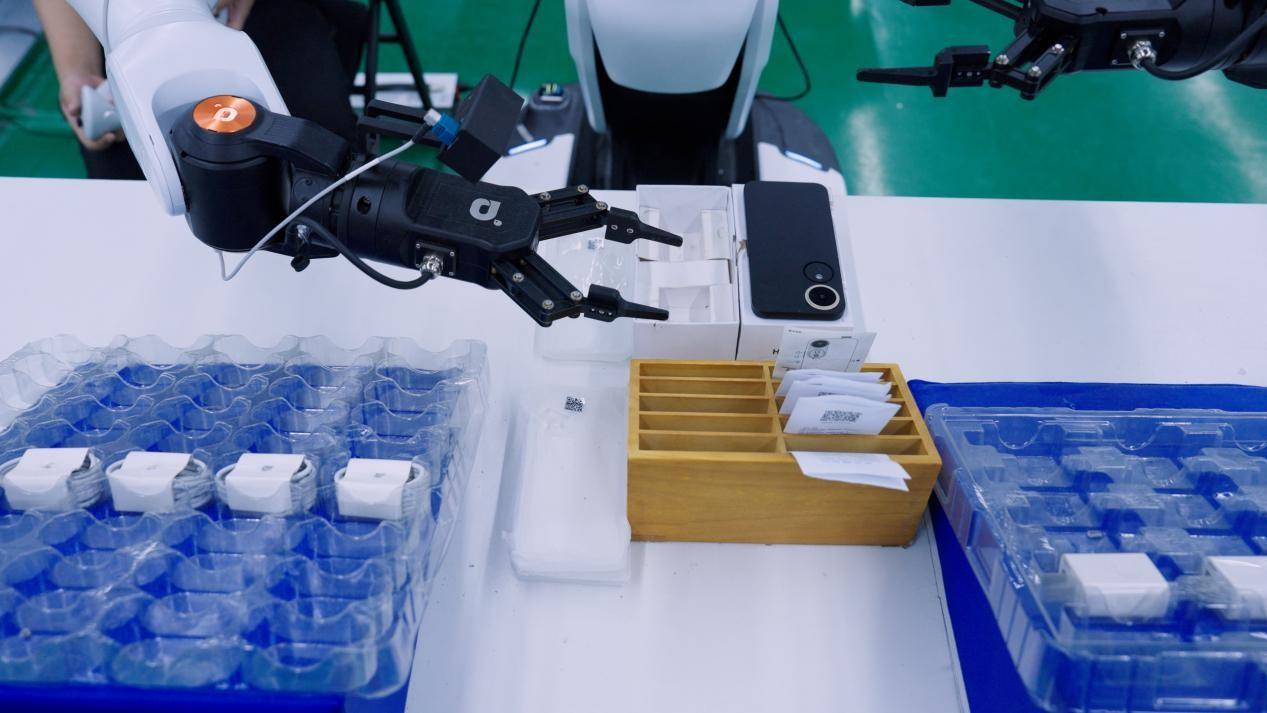
其中手机包装是一项需要连续完成多个步骤的工业任务。经过群体经验学习后,机器人在这项任务上的成功率从79.2%提升到98.3%,连续测试120次只失败了2次。这说明学到的策略在复杂任务上不仅管用,而且够稳定。
研究还观察到一个“机器越多越强”的规模化趋势:当参与训练的机器人从16台增加到96台,成功率从86.7%提升到了98.3%。也就是说,在同样的实际训练时间里,参与训练的机器人规模越大,能积累的真实经验就越多,整个群体会越来越聪明。
CEL能真正落地,靠的是“底层系统”和“上层算法”一起发力。
系统层面,团队基于大规模强化学习训练开源框架RLinf构建了“容错异步训练系统(FATS)”,支持近百台机器人持续稳定地协同学习训练。它将真实机器人与计算资源统一调度:机器人完成任务后,就能马上把自己的操作经验上传,不用干等着别的机器人,训练系统随时可以继续优化模型。同时,对于真实环境里常见的网络波动、设备掉线、硬件故障,系统也都提前做了准备——就算部分设备“掉线”,整个集群照样能稳定运转。在96台机器人规模的系统测试中,集群累计采集了9834轮执行经验,其间22台机器人一共发生过30次故障,但故障造成的机器人时间损失,只占全部运行机时的1.3%。这说明系统足够稳健,可扛住百台规模的真实环境考验。
算法层面,团队提出“失败引导的经验检索微调算法(FERT)”,帮助机器人从任务成败中找到改进方向。机器人一旦遇到困难,算法就会从过去的成功经验里,翻找出相似场景下的有效做法,让机器人重点照着学,能力就这样逐步改进。
此次清华大学、无问芯穹、智元联合推出的群体学习范式,提供的是一条从“单台机器人的能力提升”走向“整个群体的持续进化”的路径。
而它的价值,也远不止于技术本身。
它首先解决的是一个一直卡住具身智能发展的障碍——“人不够用”。过去机器人能力提升,高度依赖经验丰富的操作人员持续示教、人工纠错。群体学习让机器人彼此学习,局面便彻底不同:机器人越多,经验积累得越快,能力提升得越快,“人不够用”的瓶颈,变成了“机器人越多越强”的规模优势。
更难得的是,这次联合本身就是产学研协作的最佳注脚。清华大学是学术前沿,无问芯穹是AI基础设施的领头企业,而智元则拥有整机与真实场景——三方各出所长,恰好补上了从“论文里的方法”到“产线上的能力”之间最难走的一段路,让前沿算法一路跑进真实世界。
这条链路一旦跑通,整个具身智能产业的成长路径,都会因此清晰很多。
(受访单位供图)
 网友评论