

科技日报记者 李均
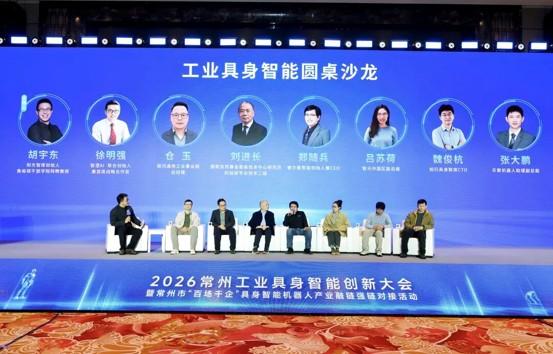
当前,机器人行业普遍存在“演示多、进厂少”的现状。围绕工业具身智能的落地痛点,睿尔曼智能创始人、CEO郑随兵在11月16日举办的2026常州工业具身智能创新大会暨常州市“百场千企”具身智能机器人产业融链强链对接活动上表示:“机器人终究是一种劳动力,今天面临的最大挑战是能不能把它放到真实场景里,稳定、持续且经济地去干活。”
这一务实的判断源于睿尔曼智能自2018年以来的产业实践。郑随兵将机器人能否真正落地归结为三个核心维度:首先是质量,“质量决定产品能不能在场景里真实去用”;其次是经济性,“成本决定了机器人应用边界能拓展多广”,这也是睿尔曼能推动机器人走向上天、入地、下海等各类极端场景的基础;最后是长期稳定性。郑随兵强调,“机器人完成一个动作或展示一个Demo并不难,难的是能不能把这个动作以天、以月、以年为单位长期做好。”
为了跨越这些瓶颈,睿尔曼智能正致力于通过开放平台与网络化技术赋能真实作业。郑随兵介绍,依托常州良好的制造业基础,将机器人部署到超级工厂及周边真实场景中。通过“自主作业+远程人工介入(遥操作)”的组合模式,让机器人在产线上持续、稳定地把活干完。
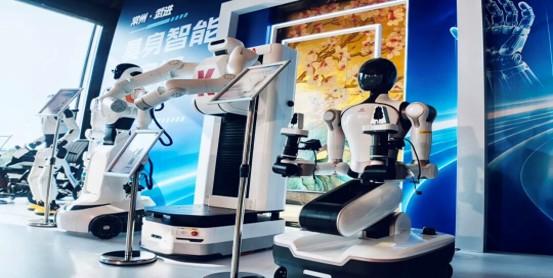
在郑随兵看来,具身智能真正最有价值的场景,并非去替代传统自动化已经做好的事,而是“把人的经验、人的技能真正复刻出来”——例如复杂的机床操作、危险环境或电力系统的值守作业,这才是机器人创造新生产力的核心所在。
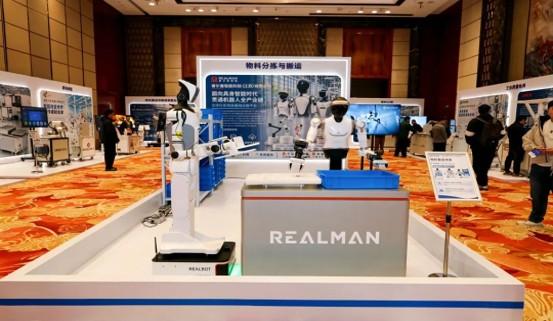
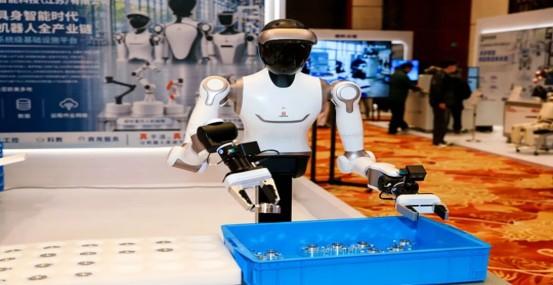
展会现场,睿尔曼智能以“一套面向工业真实场景的操作能力组合”亮相,依托GLN远程作业网络,两台RealBOT轮式人形机器人,向与会制造业企业与行业观众展示如何在产线柔性上下料、分拣等场景中完成真实作业。
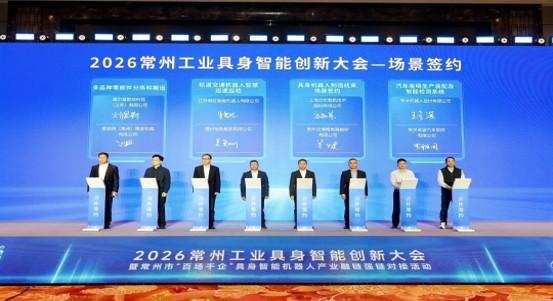
在大会场景合作签约环节,睿尔曼智能与爱安特(常州)精密机械有限公司正式签署合作协议。
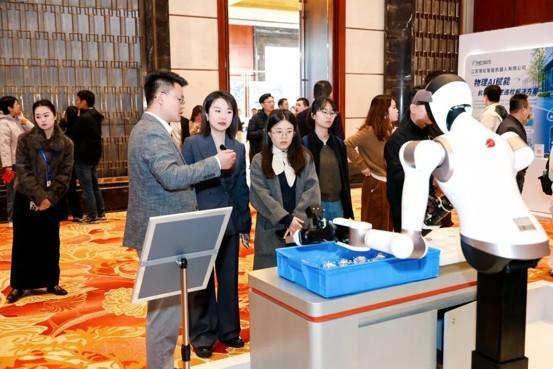
根据合作内容,睿尔曼智能目前已将RealBOT机器人部署至爱安特常州工厂的真实产线,围绕上下料、物料转运等工序开展常态化作业。工厂环境中物料规格多样、产线节拍紧凑,对机器人的操作稳定性和场景适应性提出真实要求。机器人在完成作业的同时,每一次抓取、搬运与放置都将回流为真机数据,反哺模型能力的持续优化。
(受访单位供图)
 网友评论