

科技日报记者 崔爽
近日,“ICCL 自进化·物理智能——见证机器人的能力跃迁Open Day”活动在江苏无锡举行,现场正式对外发布“因果先验+上下文因果学习(ICCL)”双技术体系,并推出全新模型Zeva-Ego。
“无人驾驶其实也是一种机器人,是一种专门开车的机器人。它涉及感知、规划、决策、执行,是人工智能的集大成者。经过将近十年的时间,我们终于看到曙光。”中国工程院外籍院士、清华大学智能产业研究院(AIR)张亚勤以自己深耕多年的自动驾驶事业开场。
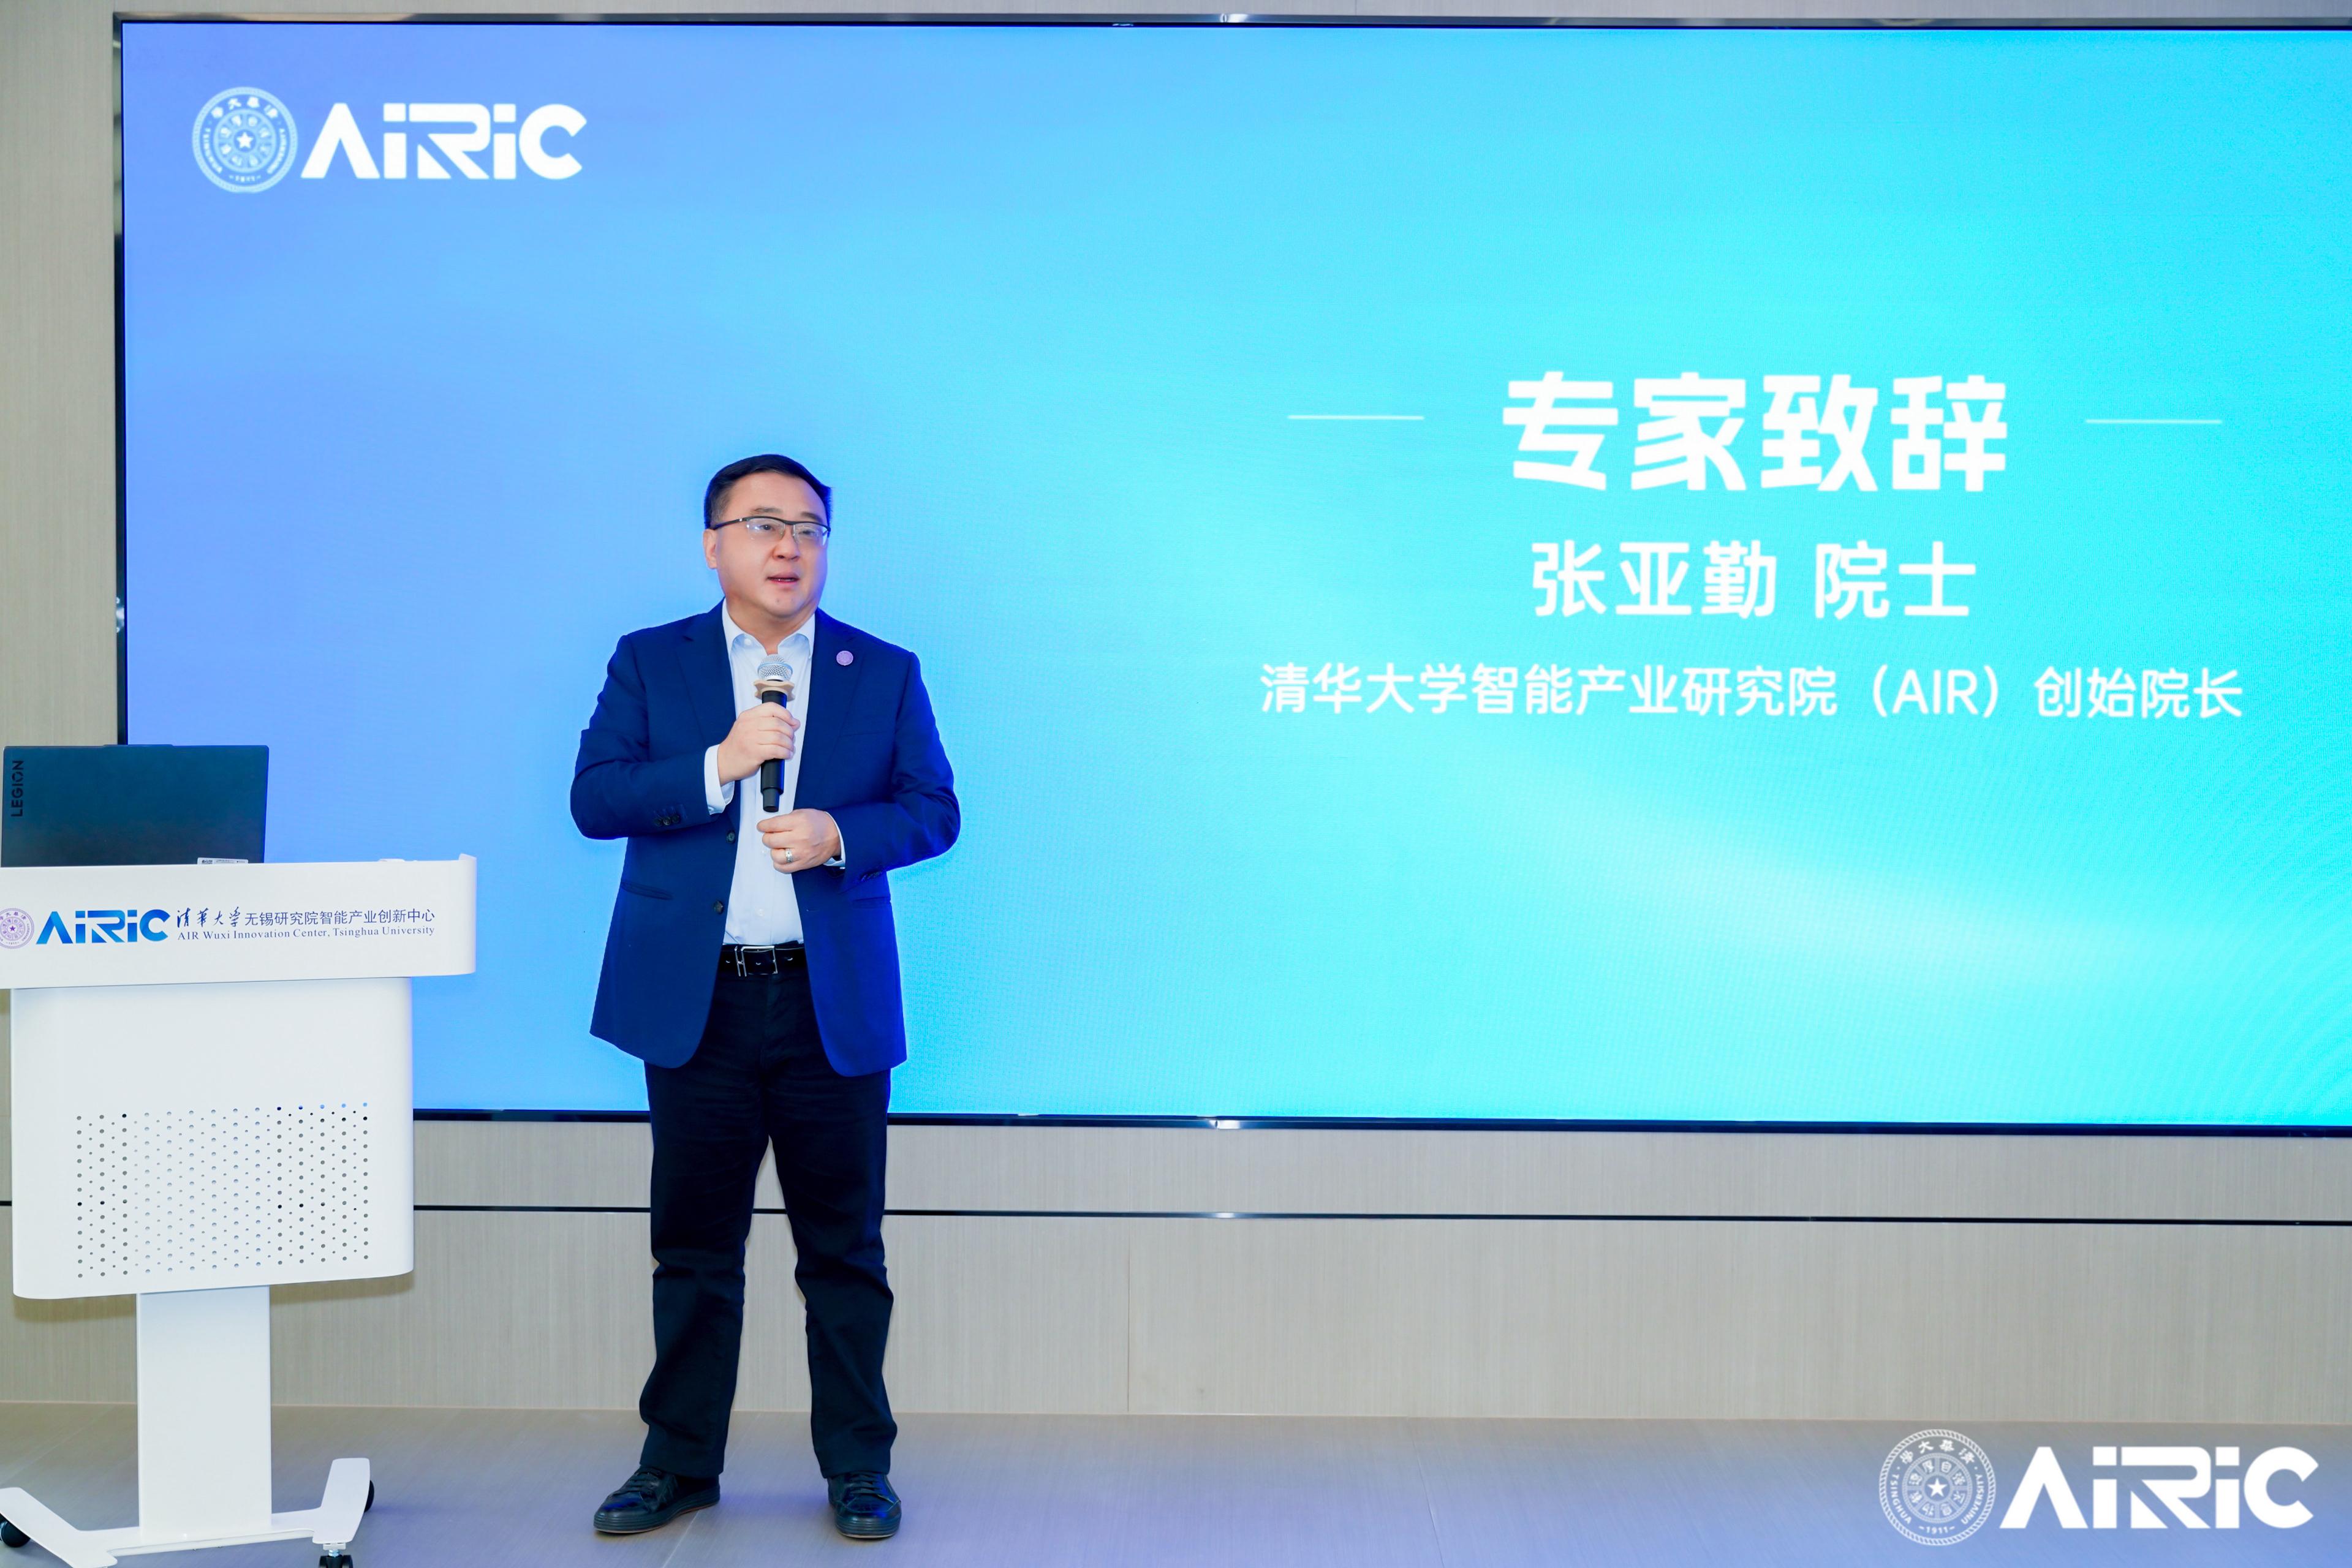
在张亚勤看来,具身智能是无人驾驶能力的泛化与延伸,二者都强调在真实物理环境中感知、决策与执行的一体化能力。无人驾驶是物理智能踏出的坚实的第一步,而自主演进的具身智能是这条主线的下一程。
今年,AIR新孵化的“域变换”项目正是这条主线上的最新实践。张亚勤描绘了未来图景:将自进化具身大脑Z-Brain与AIR ApolloFM的能力结合,打造“一脑多形”的具身智能平台——轮式、四足机器人凭借高移动性、高稳定性,服务巡检、抢险场景;人形机器人以高通用性走进家庭;正在推进的Apollo Sea项目则将打造海洋机器人,服务水上与水下的各类任务场景。
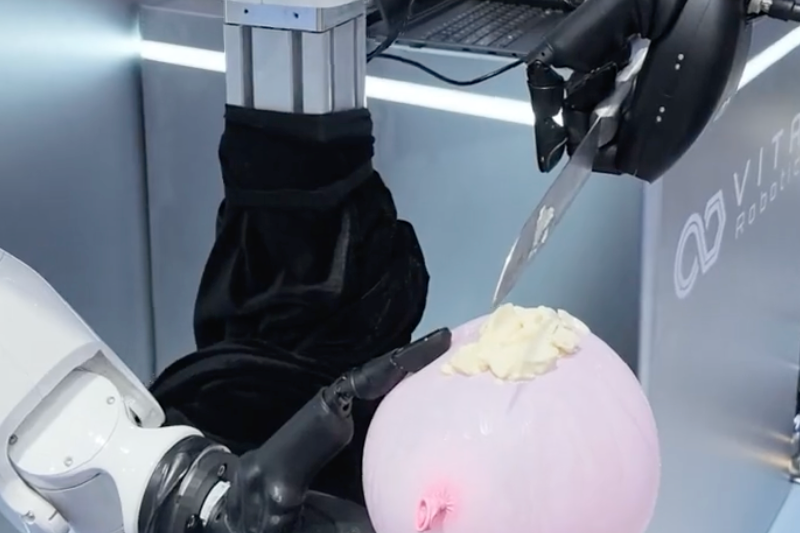
活动中,Zeva-Ego正式发布。通过自研的自动标注管线,该模型将超过10万小时的人类第一视角视频转化为机器人可用的“物理常识”,实现基于无标注第一视角人类视频的物理因果先验学习。实验显示,约4至5小时人类视频即可等效1小时的真机采集数据;凭借10条真机演示,真实任务成功率最高可提升70个百分点。至此,“因果先验”(离线,向人类学)与“上下文因果学习”(在线,向自己学)的ICCL双技术体系正式成型,自进化从单点突破走向体系化发布。
过去两年的具身智能训练中,往往需要每个身体配一个大脑、每换一个场景重新训练。据了解,ICCL希望把“会进化的能力”做成公共底座:一个大脑跨本体复用,一个社区共享进化经验,一套基础设施支撑持续演进。
活动现场,国内首个自进化物理智能开发者社区(ZETTA)也正式启动,并开放首批种子开发者招募,开启长期开源共建机制建设。
(受访者供图)
 网友评论