

科技日报记者 王春
近日,中国科学院院士、东华大学朱美芳教授与王刚研究员团队取得重要科研进展。团队创新微流控编码纺丝技术,成功将整套电路系统直接“纺”入柔性纤维内部,实现纤维成形与电路构筑同步进行,让单根纤维内部集成完整集成电路功能。此举在提升多模态感知、信息处理与交互能力的同时,更好地适应机器人的复杂形态与运动变化,为具身智能应用提供了更多可能。相关成果近日发表于《自然・电子学》期刊。
具身智能装备的发展,对电子系统形变适配能力提出更高要求。传统硬质电路难以适配机器人复杂曲面与动态运动场景。柔性纤维质轻柔软、可弯折织造,是柔性电子集成的理想载体。但长期以来,纤维电子多停留在单一传感、发光器件层面,难以兼顾材料排布、器件调控与稳定电连接,无法实现系统化电路集成,制约技术落地。
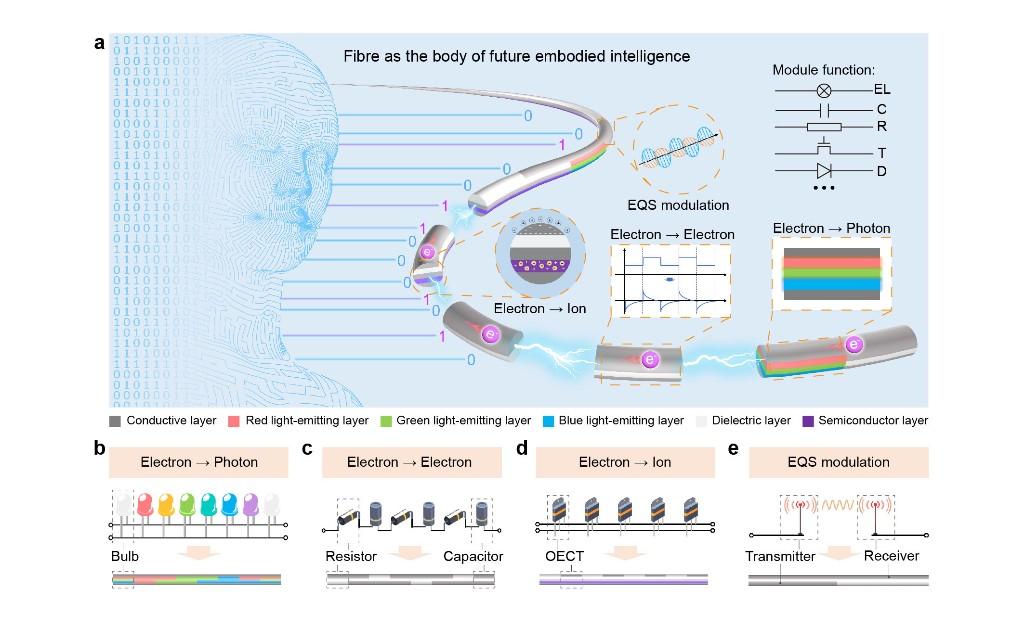
针对这一瓶颈,东华大学团队摒弃传统制备思路,依托精密微流控流体设计,把电路布局、器件结构与互连逻辑转化为可编程纺丝流程。研究人员调控导电、绝缘、半导体、发光等多组分纺丝液参数,在纤维横截面构筑分层功能结构;沿纤维长度动态调节流体输入,可控排布功能结构,一步完成器件间有序电连接,一根纤维内部即可原位集成电路。
“传统柔性电子大多是先做出纤维器件,再做后续组装,很难在纤维内部搭建连续、可靠的电路系统。”王刚研究员告诉记者,“我们利用微流控编码纺丝,把电路设计直接写进纺丝过程,让纤维成型和电路构筑同步完成,这是这套方法最核心的创新。”整套制备无需复杂贴装焊接,在实现器件集成的同时,保留纤维柔性、可织造与可缝合特性,解决了长期以来柔性电子“集成度低、稳定性差、工艺复杂”的痛点。
依托这套全新可编程纺丝平台,团队实现了多维度、系统化的纤维电路集成。团队构筑了彩色电致发光、模拟信号处理、数字逻辑运算和非接触空间感知等模块,并进一步将晶体管、电阻、电容等不同类型器件按设计互连,在单根纤维内实现可调滤波电路、反相器等电路功能。这为纤维电子进一步组合感知、处理等功能提供了可拓展的电路基础。
应用验证实验充分印证了技术的落地价值。研究团队将用此方法制备的空间感知纤维布置在机械臂的夹爪内侧,目标接近或移动引起电场耦合变化,可以据此计算目标位置并驱动机械臂,实现目标的自动跟踪。另一组实验中,团队利用纤维组成的柔性交互界面及配套系统,实现了手指对机械臂和无人机的非接触控制。
业内人士表示,这项研究的核心价值,是建立起从材料调控、微结构构筑到电路一体化集成的全新制造方法,打通纤维电子从材料、器件到系统的技术链条,打破传统电路形态的局限。
该成果为可穿戴计算、柔性人机交互、软体机器人研发提供全新底层技术路径,有望推动柔性电子产业从单点创新走向系统化应用。
 网友评论