

科技日报记者 马爱平
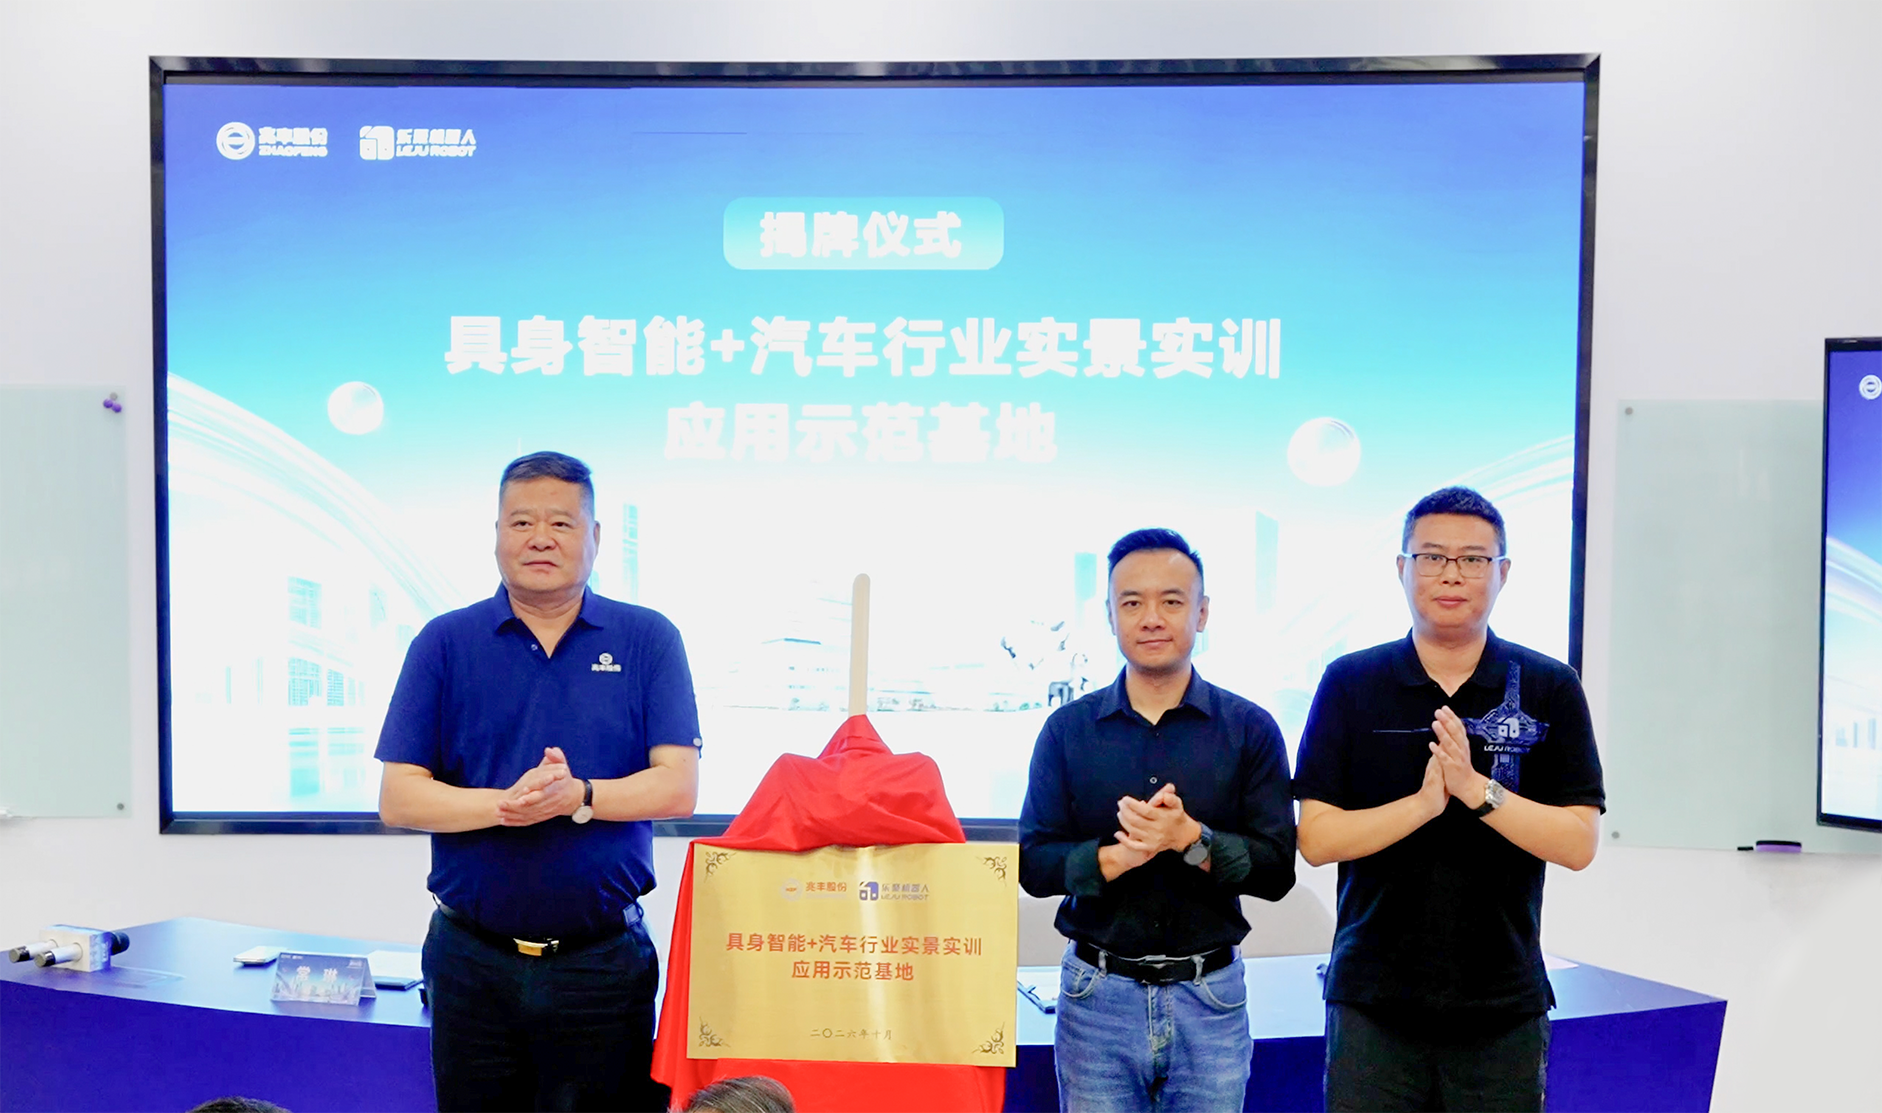
近日,乐聚机器人与兆丰机电在浙江联合发布“具身智能+汽车零部件上料解决方案”,15台人形机器人在兆丰机电汽车零部件产线投入常态化运行。这是业界首个可复制的具身智能实景实训示范项目。
在兆丰机电产线,15台人形机器人在金属丝网框、多工位、上料台交错的狭窄复杂动态环境中,完成10余个动作序列,稳定抓取内径80至120毫米的小型零件,打通“预备—取料—转运—上料”全流程。目前,完成一次上料循环的时间稳定控制在40秒以内,可适配工厂15个工位、覆盖10余种零件,上料成功率稳定在98%,已在现场连续无故障运行超过2个月,累计运行约1000小时,协助生产超过6万个零部件。
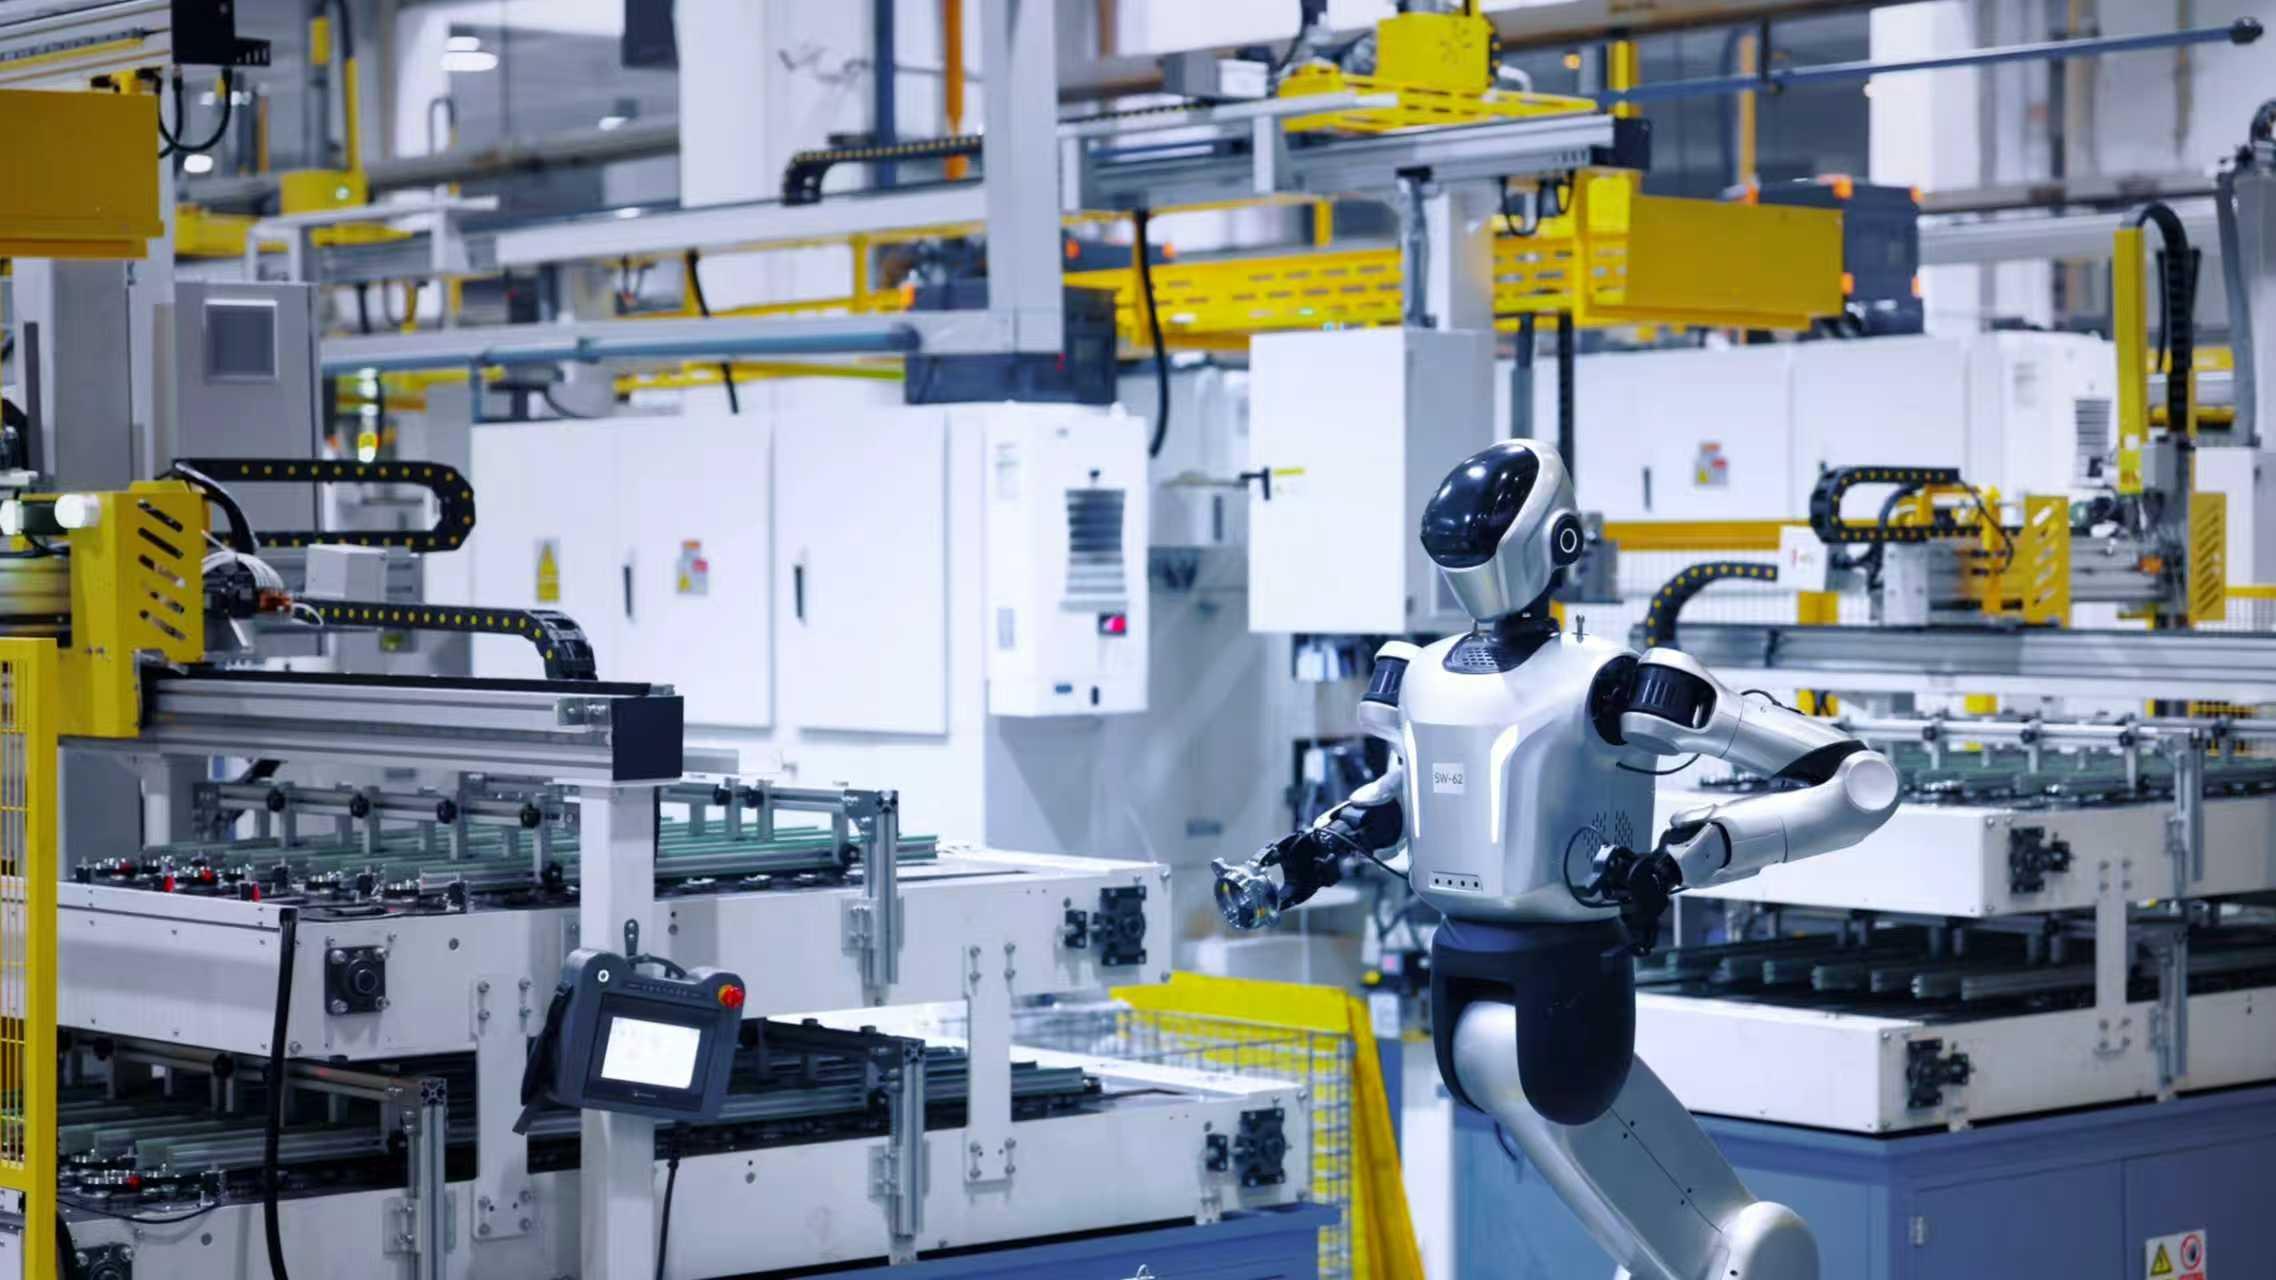
据乐聚机器人相关负责人介绍,该方案稳定运行的背后,是一套覆盖开发、部署、使用、数据、安全等环节的可复制体系。技能开发工具链把上料技能拆分为30余个基础模块,可像拼积木一样组合,不需要编写底层代码,开发周期从数月缩短到数周;多机调度平台可将标准技能一键同步到多台设备,部署时间从天级缩短到小时级;一键叫料系统降低工人操作门槛,可同时启动多台设备;现场作业数据全流程回传,降低数据采集成本,提高真实机器数据质量;零件掉落、碰撞、过速检测等安全管理模块,保障机器人可靠、连续作业。
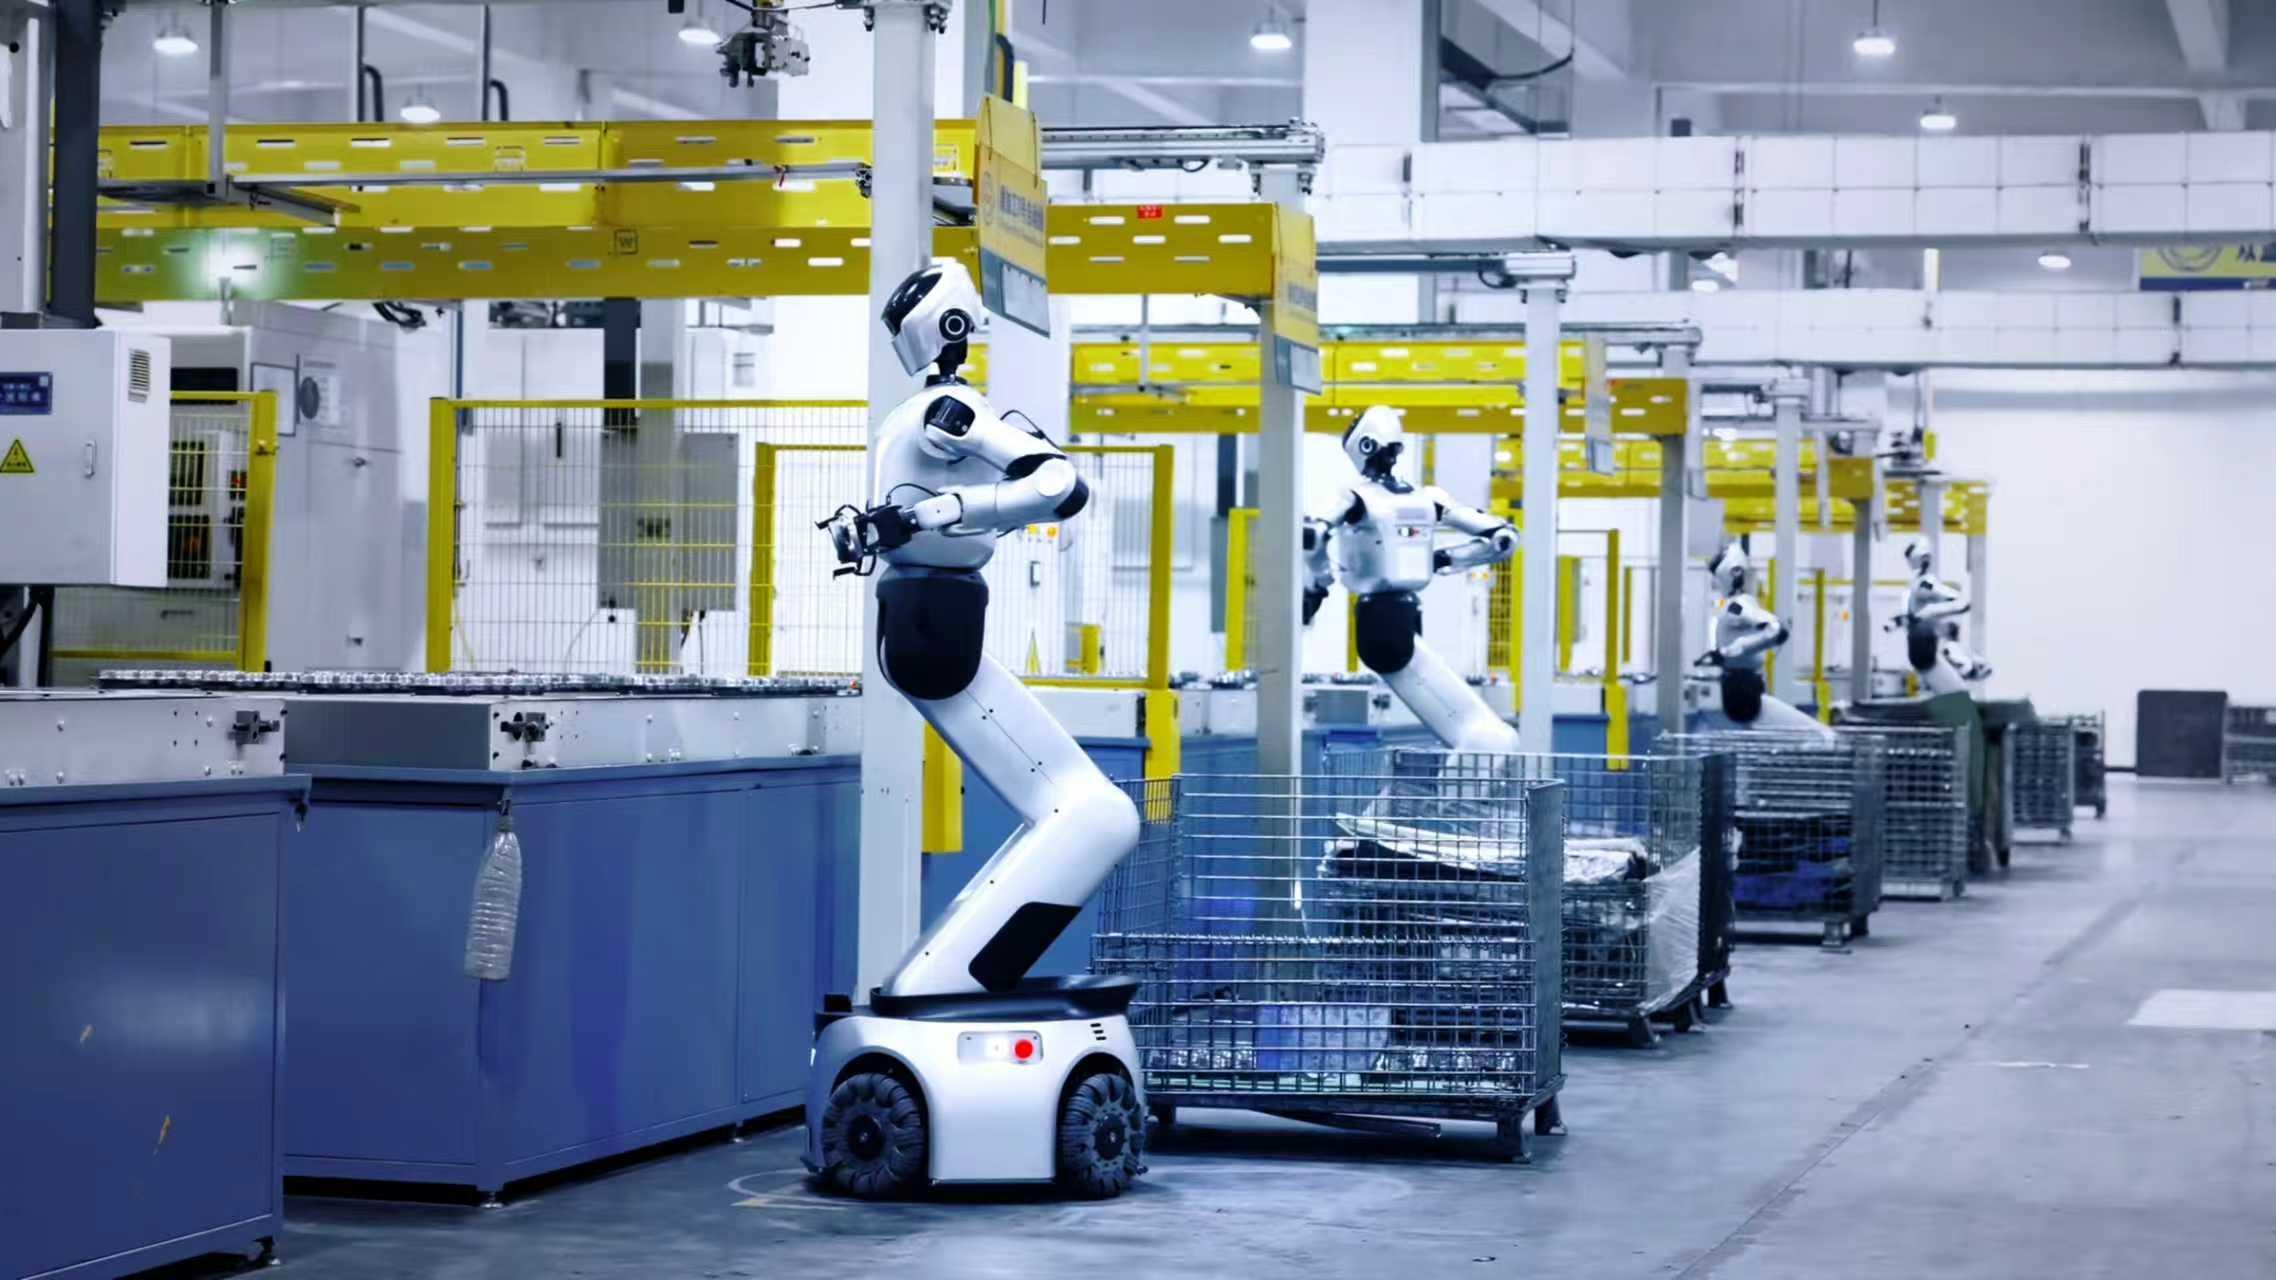
上述负责人介绍,15台人形机器人在兆丰产线同步作业,形成规模化并行数据采集能力,按当前数据产能测算,单月采集超过4万条,并随产线运行持续累积。机器人交付后能够持续进化,越用越“聪明”。这套数据回流体系分为三个环节,一是作业即采集,采集与作业同源;二是质量检测与分类,按用途分流,建立批次化质量分类与有效性判定机制;三是数据反哺模型迭代,持续提升作业成功率。
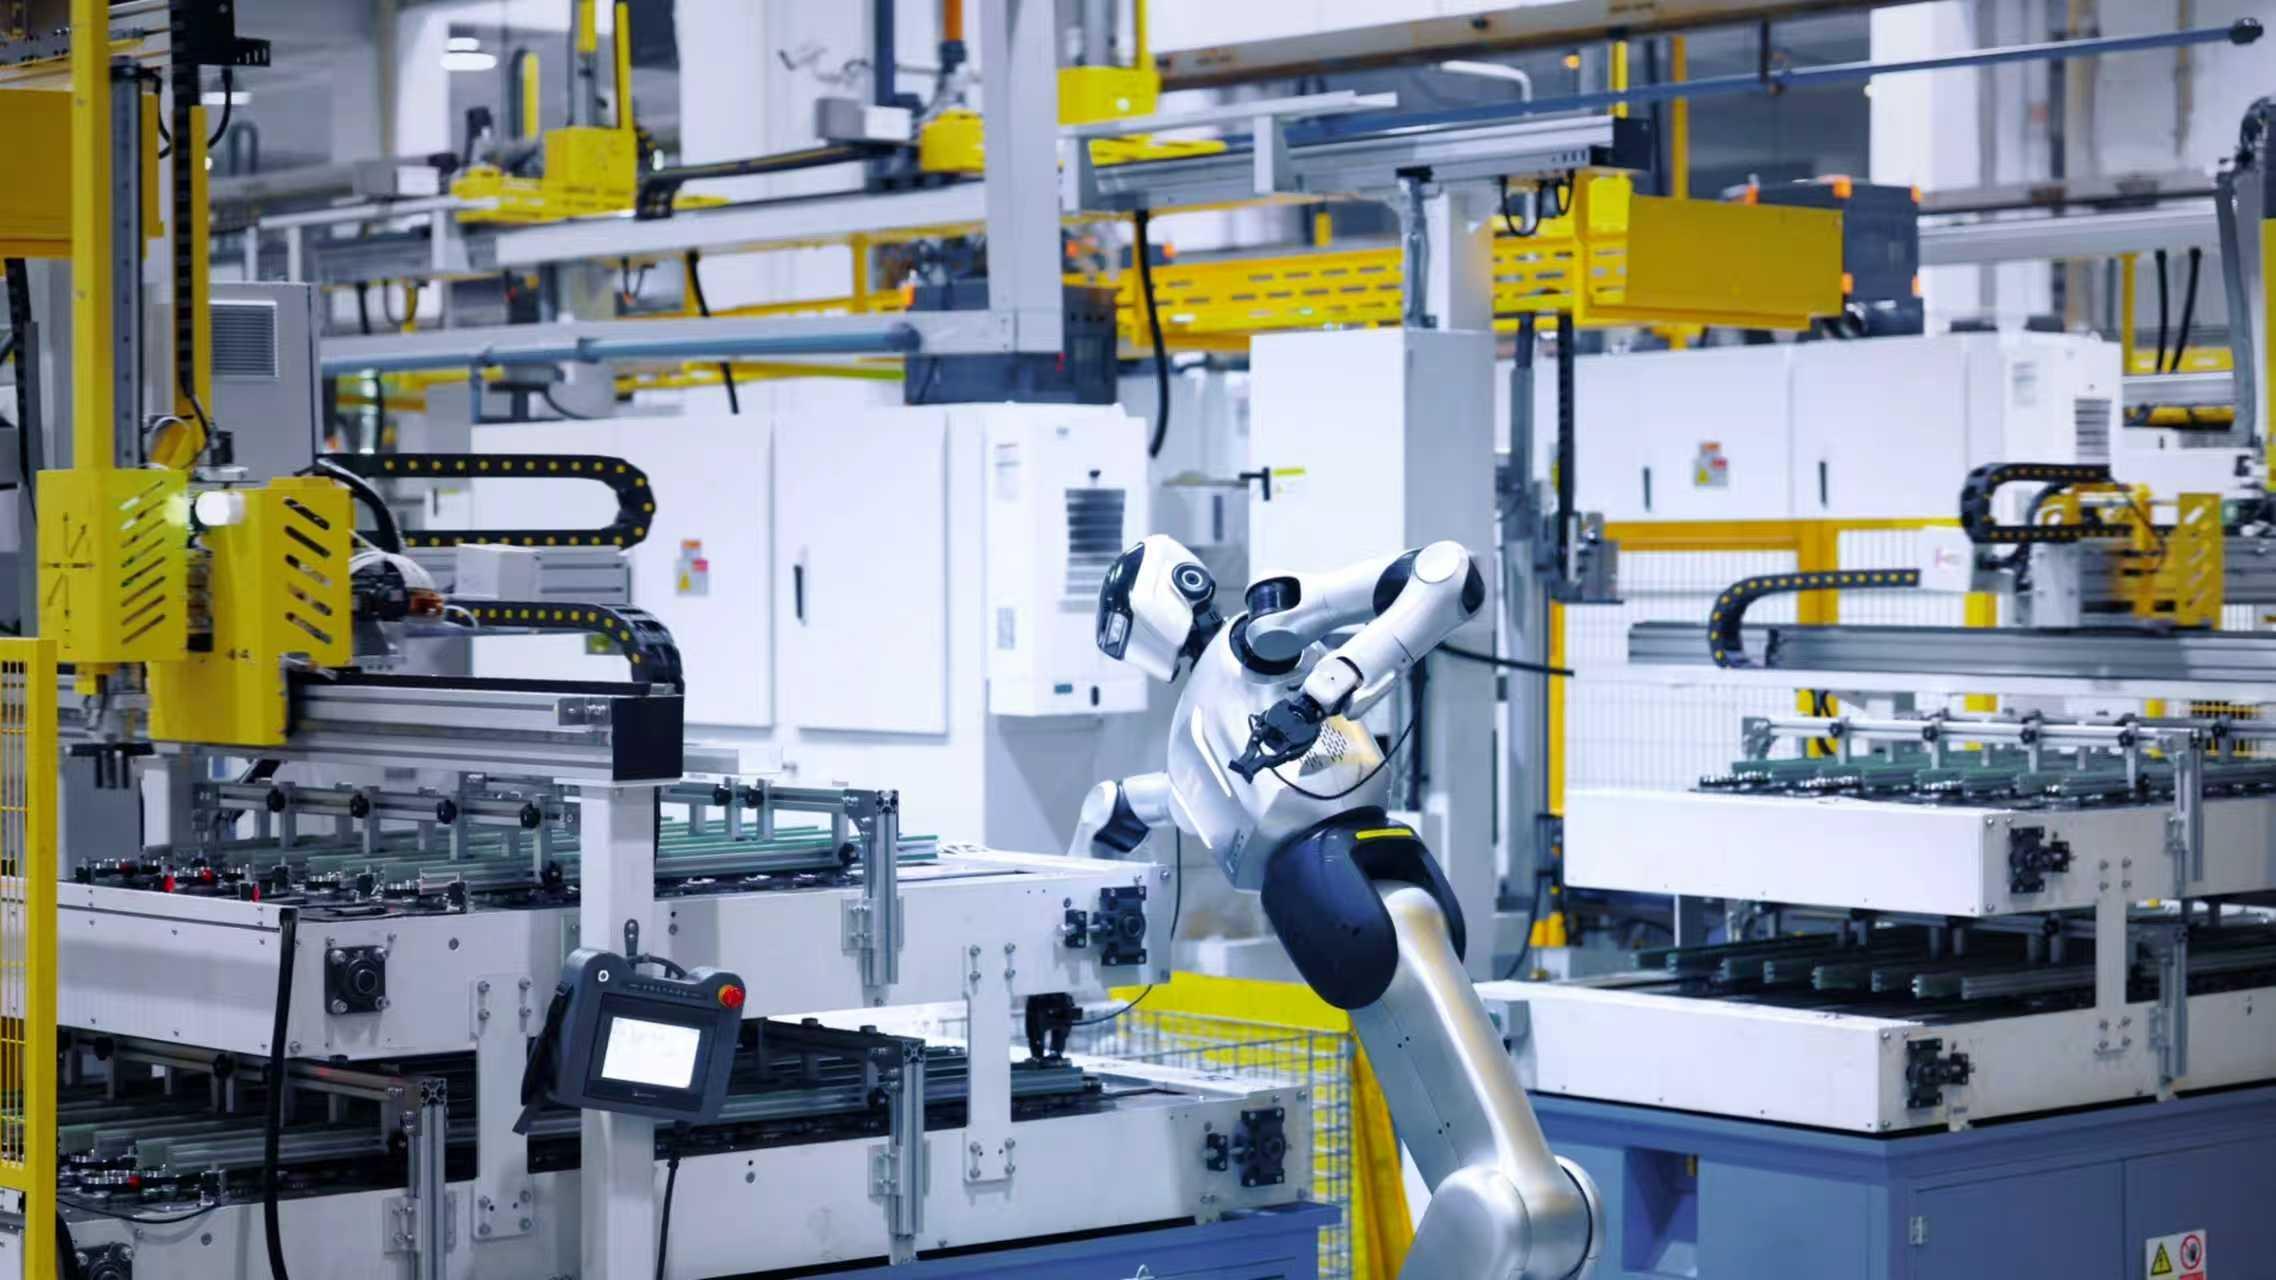
据悉,双方已将“汽车行业零部件上料真机作业回流数据集”捐赠纳入开放原子开源基金会OpenLET社区,用于丰富工业场景真实机器数据资源,降低全行业研发门槛,助力更多科研团队和企业开展具身智能模型训练。
(受访者供图)
 网友评论