

科技日报记者 夏凡
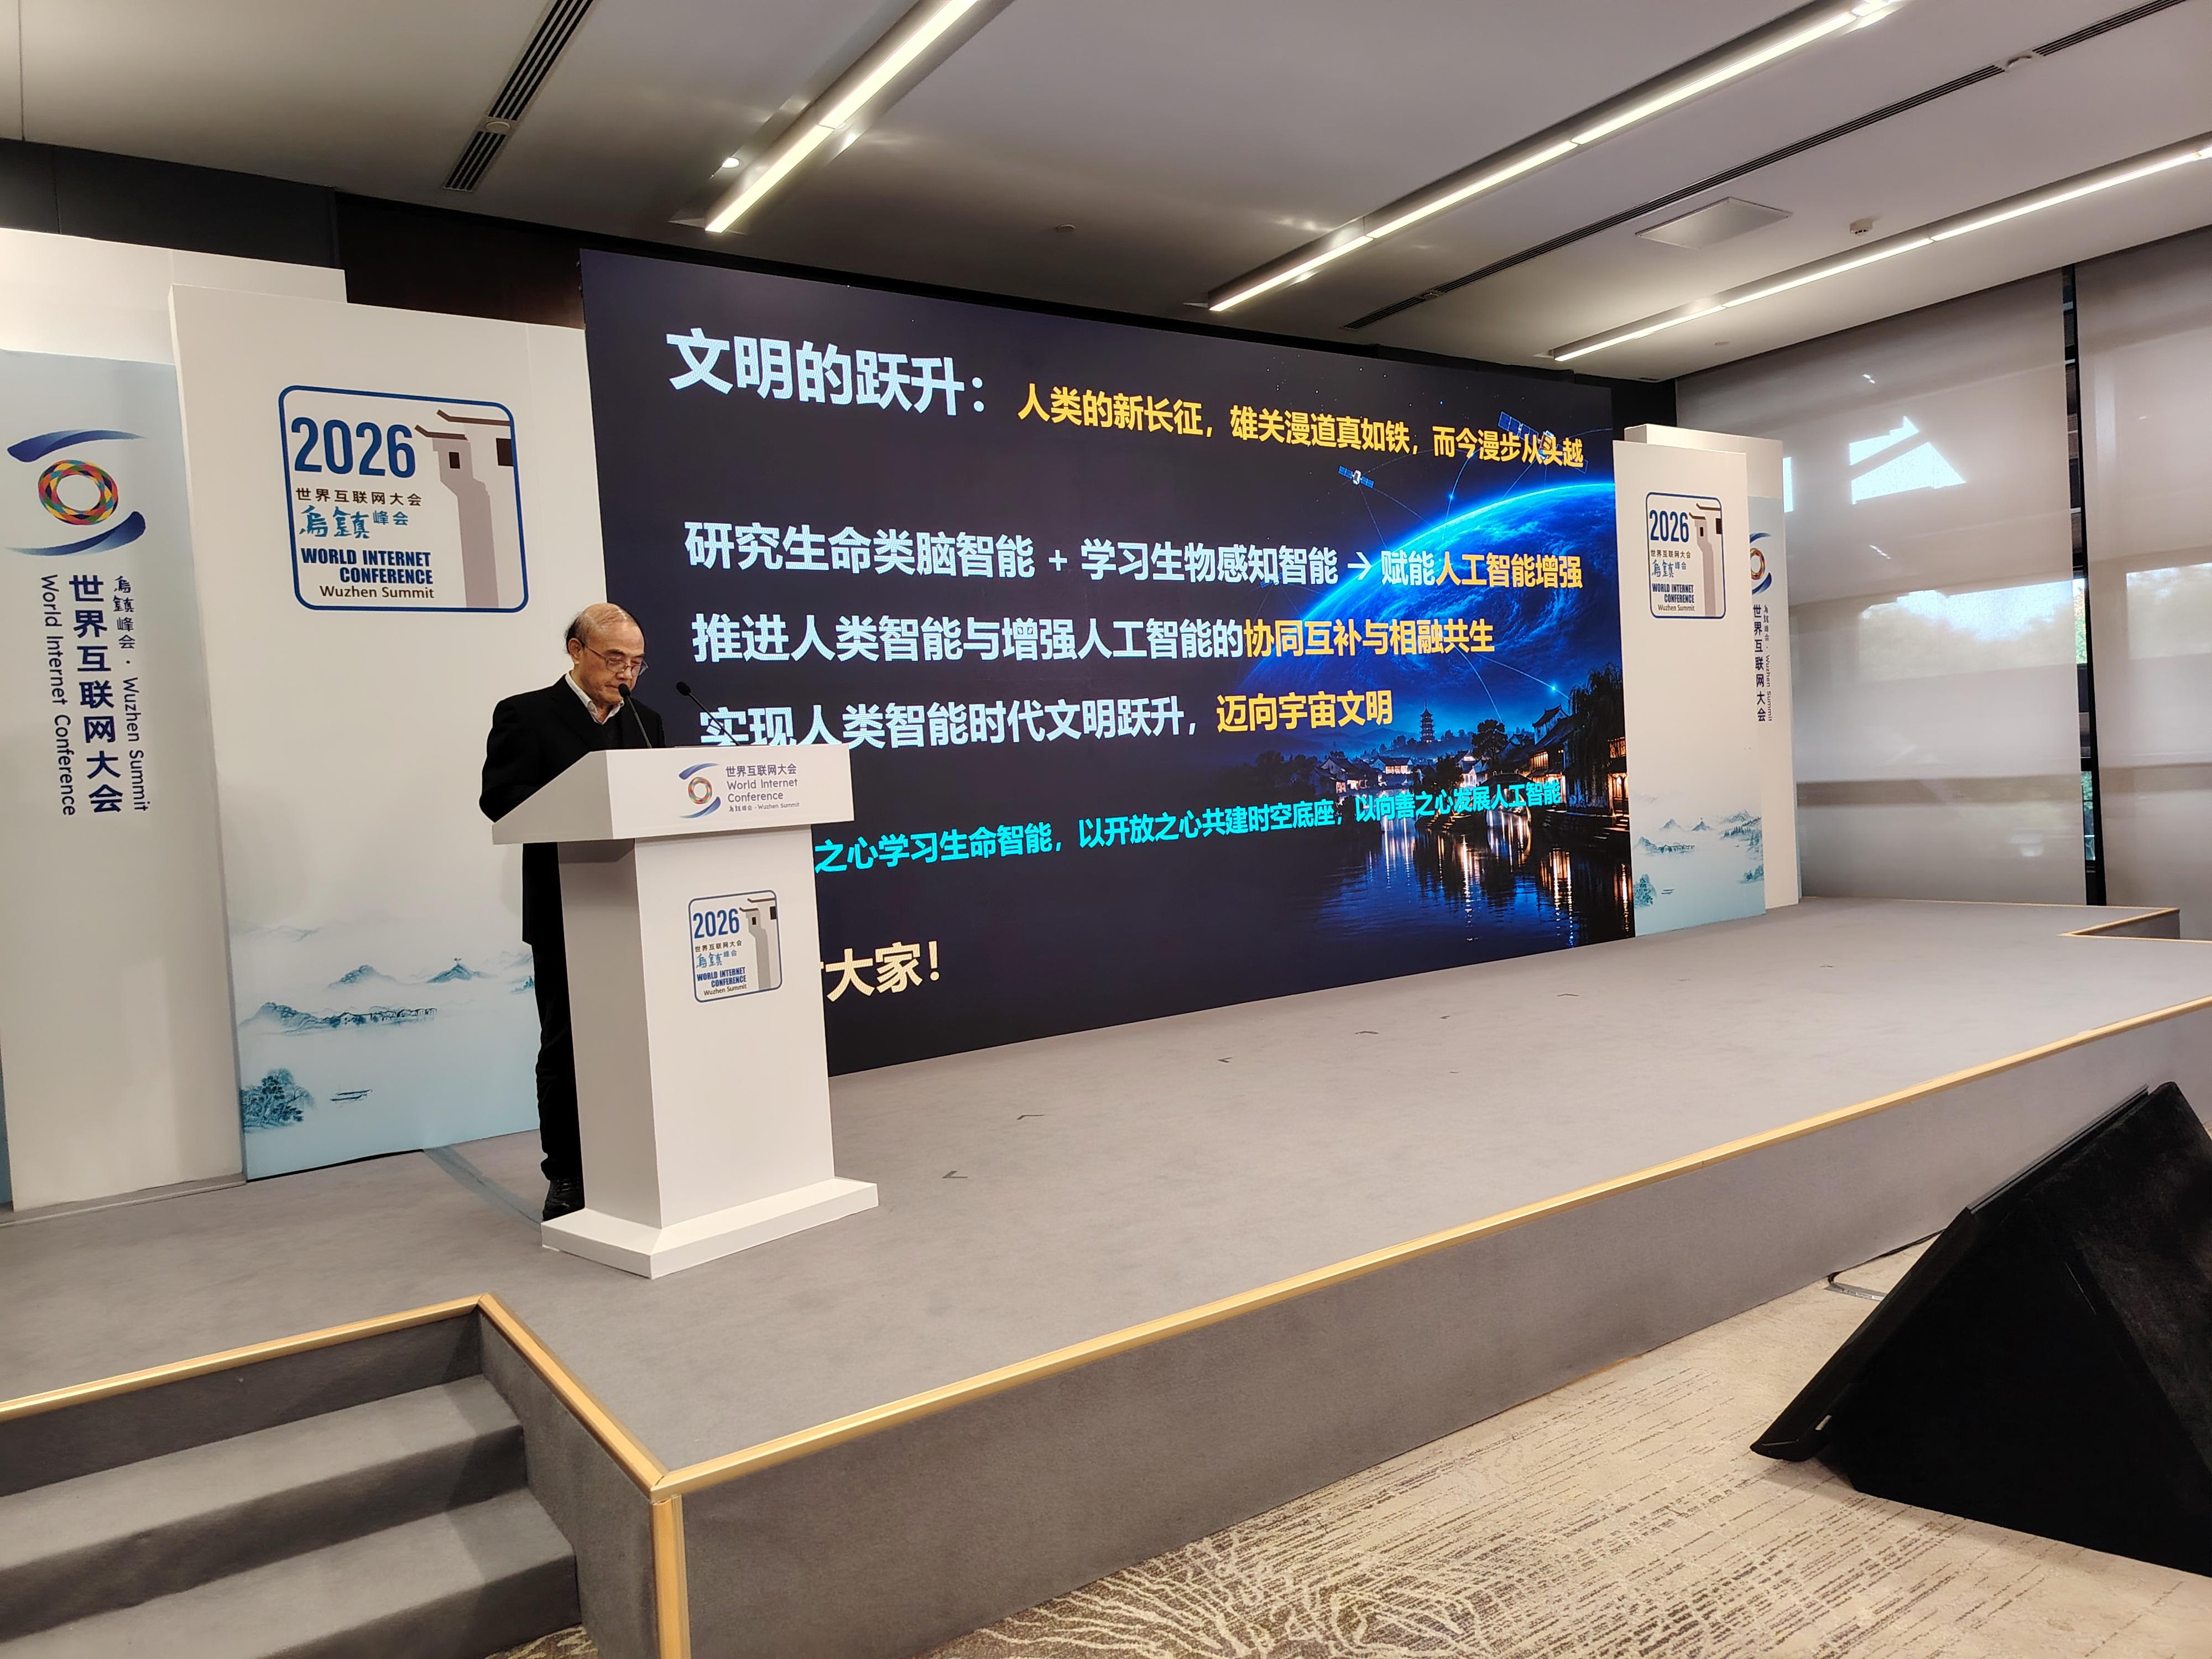
“人工智能正从语言理解迈向真实世界的感知、预测与行动,时空智能就是必由之路。”11月5日,在2026年世界互联网大会乌镇峰会的时空智能分论坛上,中国工程院院士、武汉大学教授刘经南表示。
从回答问题、生成内容,到驾驶车辆、操作设备、服务生活,人工智能正在进入与物理世界持续交互的新阶段。在这一过程中,智能系统需要理解自身与环境的空间关系,把握事物随时间发生的变化,并据此预测、决策和行动。发展时空智能,正成为人工智能拓展真实世界能力的内在要求。
一个日常场景便能说明其中的变化:机器人要完成“把水杯递过来”这一指令,需要识别水杯和人的位置,判断距离、姿态与运动趋势,规划安全的递送轨迹,还要根据人的动作及时调整。理解指令只是起点,完成任务还需要将语言含义转化为特定时空条件下的有效行动。
真实世界具有持续变化、物理约束和行动结果不确定等特点。相同的位置,在不同时间可能对应不同的环境与风险;同一个动作,也会因对象、速度和作用条件不同而产生不同结果。智能系统因此需要持续回答:在哪里,什么时间,正在发生什么变化,下一步可能怎样,应当采取什么行动,以及行动是否达到了预期。
这决定了人工智能走进物理世界,必须将持续感知、动态推演、行动决策和反馈纠正贯通起来。无论采用何种模型架构,只要需要在变化的环境中可靠完成任务,就必须理解时空关系,并根据现实反馈调整自身行为。时空智能正是连接环境认知与有效行动的关键能力。
近年来,多模态模型、世界模型和具身智能的发展,正在推动这种能力融合。已有机器人模型将视觉与语言输入连接到动作控制,并进一步探索任务规划、执行监测和多机器人协作。人工智能正在语言与知识能力的基础上,向理解环境变化、预测行动后果和完成实际任务延伸。
在刘经南看来,理解这一演进方向,可以先向生命寻找启发。他将生命体为适应环境、生存繁衍而形成的时空感知、认知与行动能力,视为自然智能的核心。
蜜蜂离巢觅食后返回蜂巢,沙蚁沿曲折路线寻找食物后近直线归巢,洄游鱼类跨越江海返回繁殖区域……这些行为都需要生命体在不断变化的环境中确定方位、识别目标、调整行动。进化与学习,使生物能够在有限的感知和能量条件下完成复杂任务。
自然智能也在为机器导航提供新的思路。今年《自然》发表的一项研究借鉴蜜蜂的学习飞行,将路径积分与视觉记忆相结合,帮助小型无人机完成归巢导航。这项研究表明,围绕任务学习必要的环境信息,并使不同导航线索相互补充,可以提高导航效率,为资源受限的机器人提供新的技术路径。
人类对时空关系的认识同样源远流长。《周易·贲卦·彖传》提出“观乎天文,以察时变”。通过观测日月星辰运行,判断时节更替、指导生产生活,体现了古人观天察时、顺应自然的智慧,也折射出传统文化中重视天人关联的整体思维。今天,人类正借助科学理论与工程技术,将感知环境、把握变化和采取行动的能力拓展到机器。
机器人是检验时空智能的重要载体。刘经南提出,应关注竞技对抗、家政服务和特种作业三类机器人的研发与训练。竞技对抗侧重快速预测、精准控制与协同配合;家政服务要求理解复杂生活环境和用户意图,兼顾自然交互与情感需求;特种作业则对不确定条件下的可靠感知、安全决策和持续作业提出更高要求。这些场景为时空智能的训练、验证与迭代提供了重要载体。
当智能体从单个走向群体,时空智能的重要性进一步凸显。多台机器人协同搬运物体、多架无人机共同执行任务,都需要理解彼此的位置、状态和行动意图。群体动物的协同行为为机器智能提供了启发,而将这种启发转化为工程能力,需要共同目标、状态共享、任务分工和反馈协调等机制,使个体能力能够在协作中有效汇聚。
时空智能要从单机能力走向规模化应用,还离不开体系化的基础设施支撑。单个机器人可以依靠局部感知建立环境认知;当车辆、无人机、城市设施和行业平台需要跨场景协同时,可对齐的位置与时间参照,就成为共享信息、协调行动的重要条件。
刘经南认为,导航、遥感与通信的融合发展,为这一转变提供了重要支撑。从功能上看,导航提供辨位识时的参照,遥感拓展环境观测范围,通信支持信息交流与协同。这些能力与智能模型、行业知识相结合,有助于形成贯通感知、理解、预测和行动的技术体系。
其中,北斗等全球卫星导航系统提供定位、导航与授时服务。结合惯性、视觉及地面定位等技术,可以提升不同环境下的定位连续性与可靠性。综合时空体系建设着眼于多种技术手段协同,为智能化、无人化应用提供覆盖更广、韧性更强的时空信息服务。
遥感与地面感知相结合,可以形成带有时空标识的环境观测数据,为智能模型识别变化、研判趋势提供依据;卫星通信与地面网络互补,则有助于拓展信息传输与协同服务的覆盖范围。在此基础上,通过数据融合、模型推理和实际反馈,推动环境观测转化为认知能力、分析结果转化为行动依据。
通导遥融合的价值,在于让不同来源的数据能够对齐、不同系统的信息能够流通,使感知、推理和行动建立在相互衔接的时空信息之上,支持智能系统持续理解环境、检验判断并修正行动。
面向全球应用,还需要通过兼容互操作、参考框架衔接和标准协调,促进不同卫星导航系统及其增强服务联合使用。开放协同有助于各系统优势互补,让更多用户共享时空信息基础设施的发展成果。
“我国时空智能产业尚处在成长阶段,未来产业发展要坚持体系化思维。”刘经南说。他提出,要从开放接口、场景验证和质量评价三个方面推进产业发展。
一是建立开放、统一的标准化接口,推动数据格式、时空参考和服务质量标识相互衔接,降低各行业调用时空服务的门槛,让时空能力更便捷地进入生产流程。
二是强化真实场景验证,在机器人、智慧城市、低空经济等领域,持续检验感知、预测、决策与行动的完整过程,关注复杂条件下的长期运行表现,通过实际应用发现问题、积累数据、改进技术。
三是完善质量评价体系,将定位与授时精度、数据时效、服务连续性、异常告警和任务执行效果纳入评价,使时空数据与服务的质量可度量、可追溯,为规模化应用提供可信保障。
从生命感知环境,到人类测量世界,再到机器理解变化、参与行动,时空智能贯穿着智能能力发展的重要脉络。随着人工智能进一步融入生产生活,其价值将越来越多地体现为在具体时间、地点和条件下,作出可靠判断、完成有效行动的能力。发展时空智能,正是推动人工智能将知识与推理转化为现实行动、更好服务生产生活的关键。
 网友评论