科技日报记者 张佳欣
据最新一期《科学·机器人》杂志报道,荷兰代尔夫特理工大学科学家开发出一种自主飞行系统,通过AI控制无人机以每小时100公里的速度飞行。在真实竞速比赛中,它甚至超越了曾获得世界冠军的人类飞手。这一进展显示了轻量化AI在高速自主控制方面的潜力。
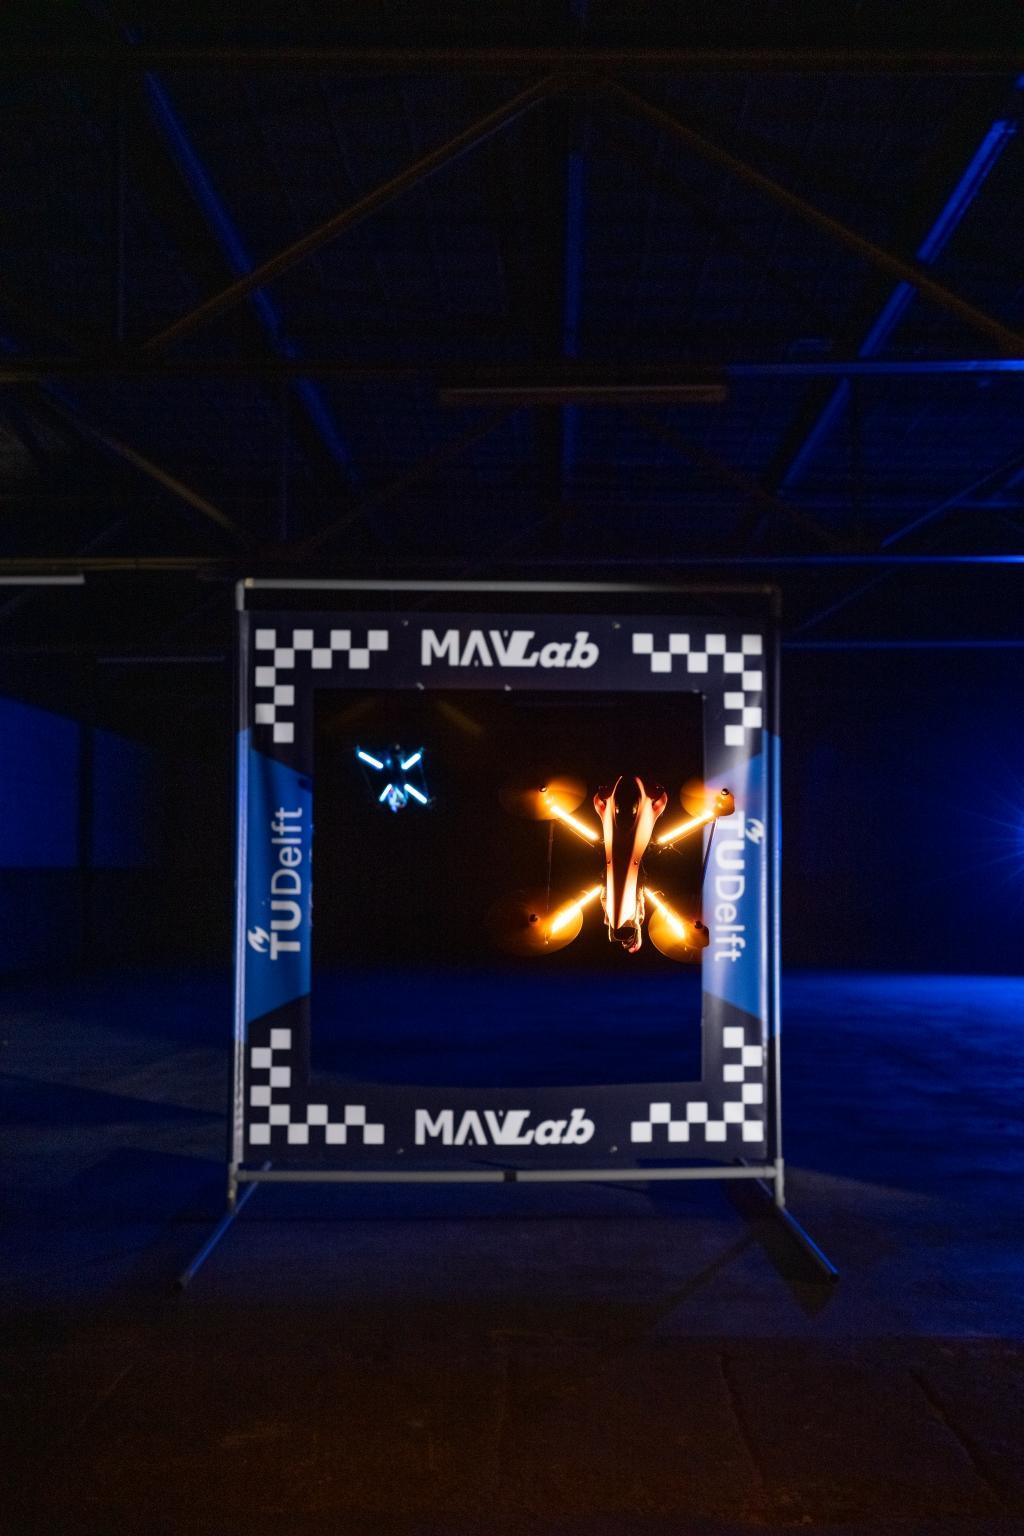
高速飞行对无人机的感知和控制能力提出了严峻挑战。飞得越快,留给系统识别赛道、判断位置和调整方向的时间就越短。摄像头拍摄的图像还可能因高速运动而变得模糊、变形,一旦控制指令稍有延迟,无人机就可能错过赛道门,甚至直接撞上障碍物。
面对这些难题,研究团队开发了名为“MonoRace”的自主飞行系统。与此前领先的自主竞速系统不同,它不依赖GPS或外部运动追踪设备,而是利用一台朝向前方的摄像头识别赛道门,再结合惯性测量单元获取的运动信息和无人机模型,估算自身的位置与运动状态。
传统无人机控制系统通常要经过多个控制环节,将飞行规划逐步转化为电机指令。而MonoRace采用一个小型神经网络,直接生成控制无人机电机的指令。这一神经网络运行在名为“飞行控制器”的微型机载计算芯片上,每秒可发出500次控制指令。经过强化学习训练后,该网络能够在考虑无人机自身物理性能限制的同时,快速调整飞行动作。
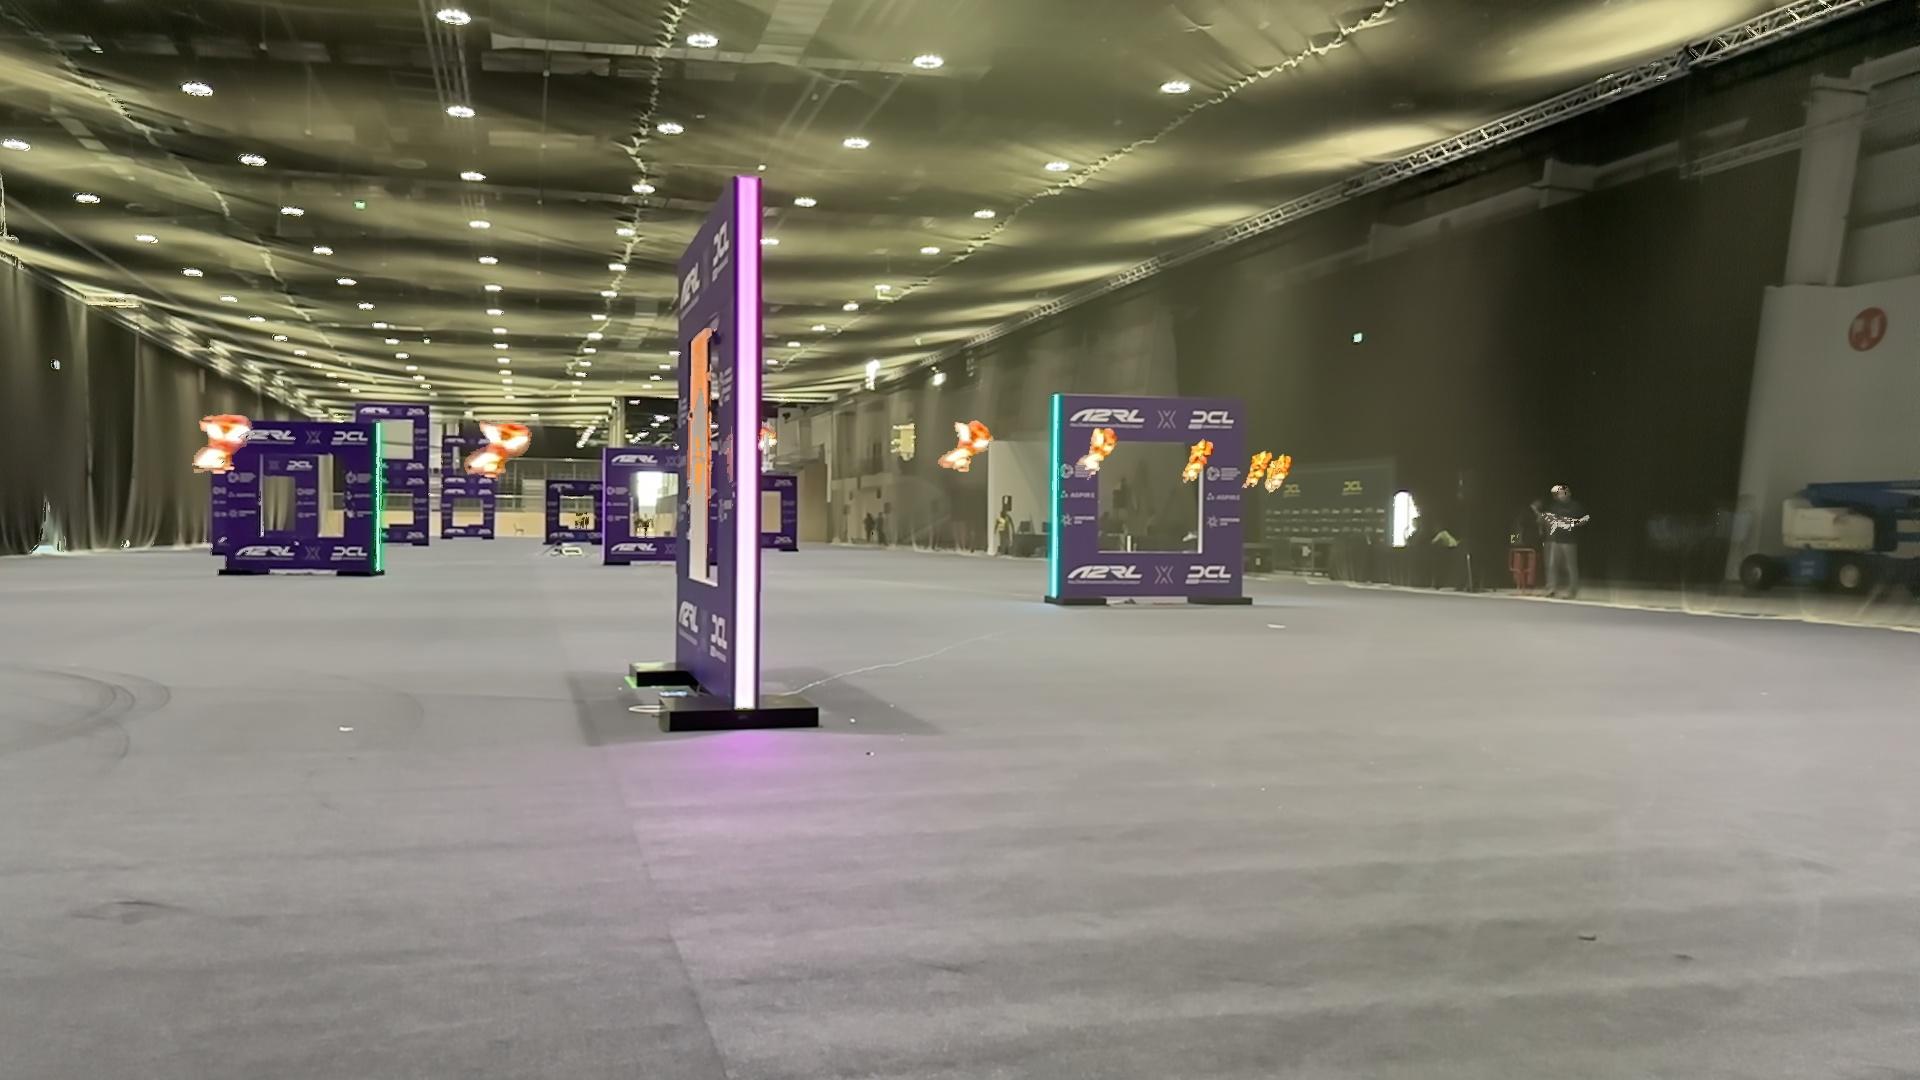
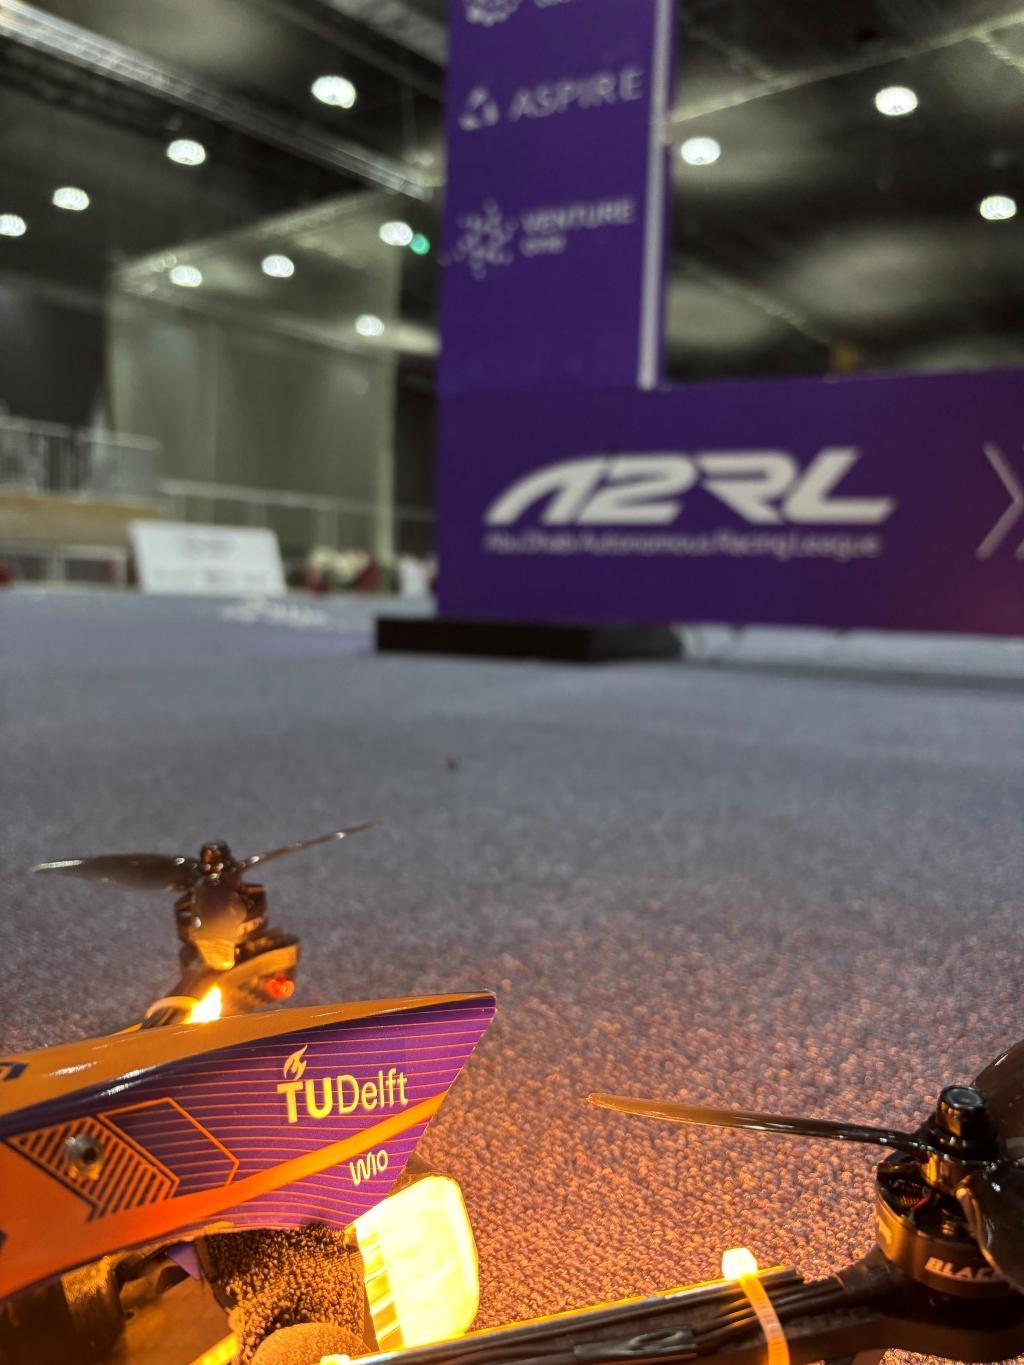
在2025年阿布扎比自主无人机竞速赛上,研究人员检验了MonoRace在真实环境中的表现。比赛所用无人机硬件和赛道均由赛事组织方设计和运营,MonoRace系统必须适应陌生的设备与环境。最终,搭载MonoRace的无人机最高飞行速度达到每小时100公里,击败了所有其他自主竞速团队以及3名曾获得世界冠军的人类飞手。
研究团队认为,这项研究的意义不只在于让无人机飞得更快,还在于探索如何用有限的传感器和计算资源实现高性能自主控制。未来,这种方法有望应用于自动驾驶车辆、移动机器人等系统,并根据实际需求优化运行效率或安全性。例如,它既可以帮助扫地机器人更平稳、更节能地运行,也可能用于大型船岸起重机等设备。